前面三章我们围绕PX4讲了环境搭建、基本概念和地面站生态。PX4的飞控算法(姿态环、位置环、估计器)都是以C代码的形式"手写"在源码里的,想改控制算法就得直接啃C++。本章介绍另一条路线——基于模型设计(Model-Based Design,MBD)的开源飞控FMT(Firmament):算法在Simulink里"画"出来,仿真验证通过后由Embedded Coder自动生成C代码,再部署到飞控板上运行。对搞控制出身的同学来说,这条路线要友好得多。
在写作本章时,MATLAB和Simulink都已经有了官方MCP(Model Context Protocol)服务器,AI编程助手(本文以GitHub Copilot为例)可以直接操作MATLAB会话、读写Simulink模型、跑仿真取数据。所以我们最后会把传统MBD流程和AI智能开发串起来,形成一条"对话式"的开发流水线。
考虑到文章成稿后长时间不会更新,本章参考资料以FMT官方文档与源码仓库为准:
- FMT官方文档:https://docs.sieon.net/fmt
- 固件仓库:https://github.com/Firmament-Autopilot/FMT-Firmware
- 模型仓库:https://github.com/Firmament-Autopilot/FMT-Model
FMT是什么
Firmament(FMT)是一个基于MBD方法论设计的开源飞控系统,可用于无人机、车、船、机器人等各类无人系统的控制系统开发。整个系统主要由两部分组成:
- FMT-Firmware:运行在飞控硬件上的嵌入式系统,C/C++编写,基于RT-Thread实时操作系统,负责传感器采集、通信、日志等"飞控底座"工作;
- FMT-Model:基于MATLAB/Simulink的仿真框架与算法库,INS(导航)、FMS(制导)、Controller(控制)、Plant(被控对象)四大核心算法全部以Simulink模型形式开发。
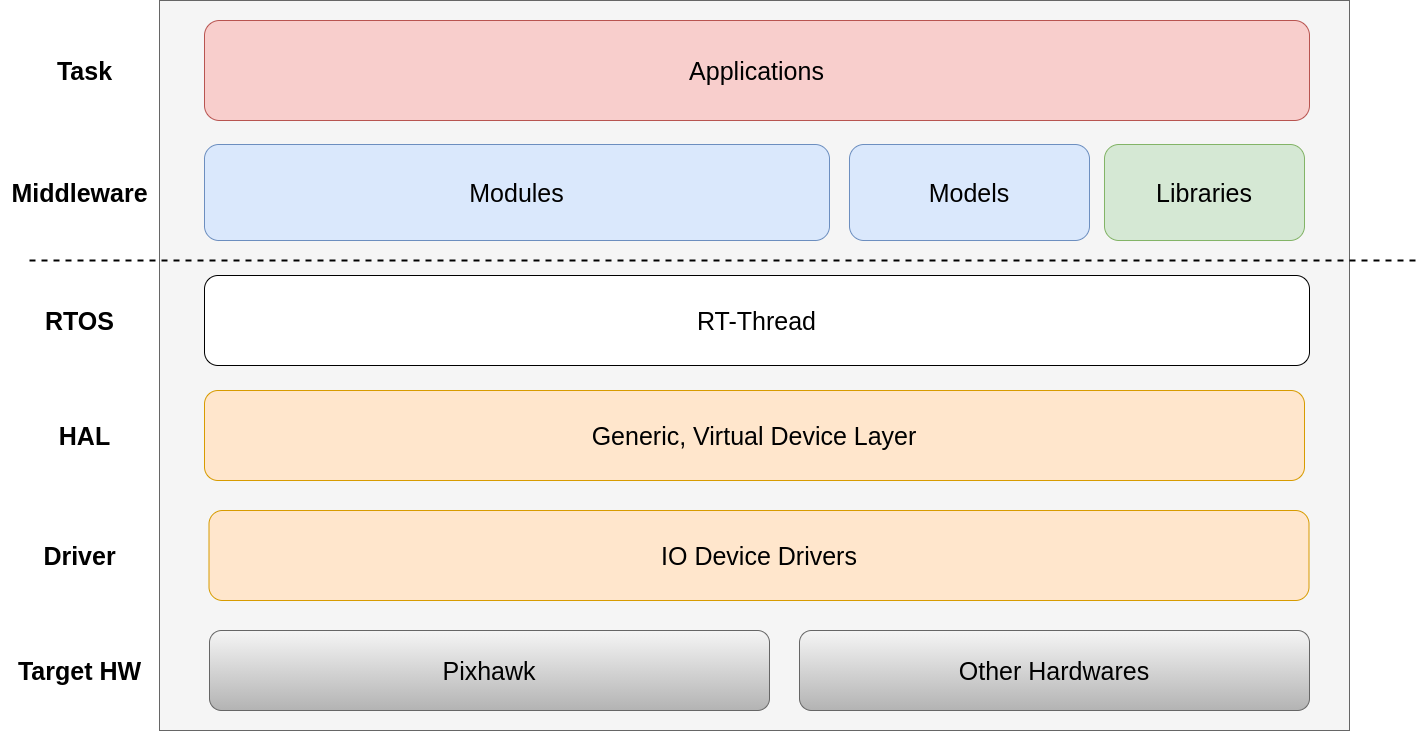
与PX4开发方式的对比
由于本系列前几章都基于PX4,这里先给一张对比表,方便大家建立映射关系:
| 对比项 | PX4 | FMT |
|---|---|---|
| 核心算法来源 | 手写C++代码 | Simulink模型自动生成C代码 |
| 消息总线 | uORB(发布订阅) | uMCN(发布订阅,用法与uORB非常像) |
| 实时操作系统 | NuttX | RT-Thread |
| 构建系统 | CMake + make | SCons(配合RT-Thread env工具) |
| 地面站 | QGroundControl | QGroundControl |
| 对外协议 | MAVLink v1/v2 | MAVLink v1/v2 |
| 算法仿真 | SITL(Gazebo/jMAVSim) | MIL/SIL/SIH/HIL一整套仿真链 |
可以看到,两者的"底座"设计思想高度一致(发布订阅消息总线 + 模块化任务),FMT相当于把PX4里"手写C++的算法部分"整体换成了"Simulink模型生成"。所以前面学过的uORB、QGC、MAVLink概念在FMT这里基本都能平移过来用。
目前FMT支持的常见硬件包括AMOV ICF5、CUAV V5+/V5 Nano/7-nano/X7+、Pixhawk 4(FMUv5)、Pixhawk 2.4.6(FMUv2)、Cube Orange以及QEMU虚拟目标等,完整列表见固件仓库的target目录。
FMT软件架构
固件侧:src/model 四大模型
FMT-Firmware的src/model目录下放着四类核心算法模型:
- INS(惯性导航系统):融合IMU、GPS、气压计、磁力计等传感器数据,输出姿态、位置、速度等状态估计;
- FMS(飞行管理系统):接收遥控器/地面站指令,完成模式切换、航点管理,输出位置/姿态期望;
- Controller(控制器):根据FMS期望与INS状态估计,输出执行器指令;
- Plant(被控对象模型):仅用于仿真(SIH模式),在飞控内部模拟飞行器动力学。
每个模型目录(如src/model/control/mc_controller)里有两个关键部分:
lib/:Simulink自动生成的C代码(.c/.h),里面能看到Controller_init()、Controller_step()这类模型入口函数,文件头会标注"Code generated for Simulink model";xxx_interface.c:模型接口层,手写的胶水代码,负责调用模型的Init/Step函数、通过uMCN订阅模型输入、发布模型输出、定义模型参数与日志。
数据流转与调度在src/task/vehicle/normal/task_vehicle.c里一目了然:vehicle任务按各模型声明的周期(INS 2ms、FMS 4ms、Controller 2ms等)依次执行ins_step→fms_step→control_step,最后把控制量发送给执行器。模块之间通过uMCN消息总线交换数据(如ins_output、fms_output、control_output话题),这套MCN_DEFINE/MCN_DECLARE的写法和PX4的uORB几乎一个思路。
编译哪些模型由每个板级支持包(BSP)的target/<厂商>/<板子>/config/model.py决定,以Pixhawk FMUv5为例:
# Modify this file to decide which model are compiled
from building import *

vehicle_type = GetOption('vehicle')
sim_mode = GetOption('sim')

if vehicle_type == 'Multicopter':
    if sim_mode == 'HIL':
        MODELS = [
            'plant/template_plant',
            'ins/external_ins',
            'fms/mc_fms',
            'control/mc_controller',
        ]
    else:
        MODELS = [
            'plant/multicopter',
            'ins/cf_ins',
            'fms/mc_fms',
            'control/mc_controller',
        ]
elif vehicle_type == 'Fixwing':
    ...
注意sim_mode == 'HIL'分支:HIL仿真时飞行器动力学由外部仿真器(如AirSim)提供,所以Plant换成空模板template_plant、INS换成external_ins(传感器数据来自仿真器注入),而INS/FMS/Controller照常运行——这个配置逻辑和PX4里SITL/HIL启动脚本的思路是相通的。
模型侧:FMT-Model
FMT-Model的目录结构如下:
FMT-Model/
|-- bus/          Simulink Bus对象定义脚本(与固件侧数据结构一一对应)
|-- lib/          FMT_Model_Lib.slx 模型库(FMT Toolbox)
|-- model/        四大算法模型源文件
|   |-- Controller/  Base/FW/MC/VTOL/Boat/Car/Submarine/ADRC等
|   |-- FMS/         Base/FW/MC/VTOL/Boat/Car/Submarine等
|   |-- INS/         Base(CF-INS)等
|   |-- Plant/       FW/MC/VTOL/Boat等
|-- script/       Matlab脚本(数据分析等)
|-- simulation/   MILSIM.slx、DataSIM.slx 仿真顶层模型
|-- utils/        工具脚本
|-- FMT_Model.prj      Simulink工程文件
|-- FMT_Model_Init.m   工程初始化脚本
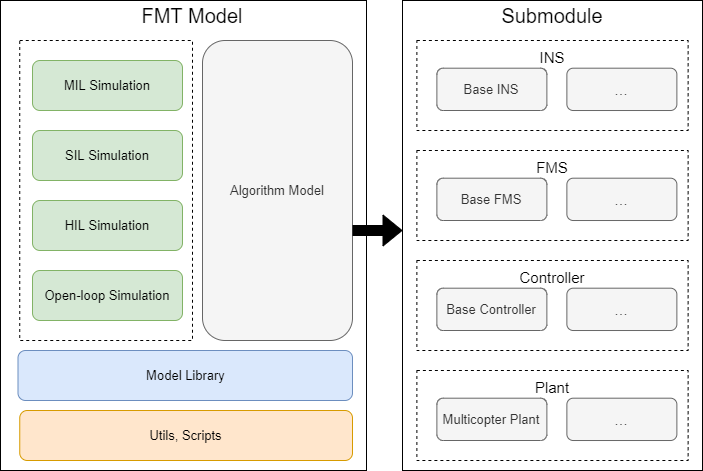
每个算法模型都是一个独立文件夹,固定包含四样东西:
xxx.slx:Simulink模型本体;xxx_model_init.m:模型初始化脚本;README.md:模型说明(环境、参数表、支持模式);LICENSE:许可证。
初始化脚本是理解FMT模型的关键,它把模型的"运行周期、版本信息、可调参数"统一导出给固件。以控制器模板为例:
model_version = 'v0.0.1';   % model version
model_name = 'Base Controller'; % model name

%% load configuration
load('control_default_config.mat');

%% Constant Variable
CONTROL_CONST.dt = 0.002;   % model execution period(执行周期,单位秒)

%% Exported Value
CONTROL_EXPORT_VALUE.period = uint32(CONTROL_CONST.dt*1e3); % 固件侧按ms调度
CONTROL_EXPORT_VALUE.model_info = int8([model_name, ' ', model_version, 0]);

%% Paramaters
CONTROL_PARAM_VALUE.KP = single(1.0);
CONTROL_PARAM_VALUE.KI = single(0.1);
CONTROL_PARAM_VALUE.KD = single(0.1);

%% Export to firmware
CONTROL_EXPORT = Simulink.Parameter(CONTROL_EXPORT_VALUE);
CONTROL_EXPORT.CoderInfo.StorageClass = 'ExportedGlobal';
CONTROL_PARAM = Simulink.Parameter(CONTROL_PARAM_VALUE);
CONTROL_PARAM.CoderInfo.StorageClass = 'ExportedGlobal';
几个要点:
model_name/model_version会显示在飞控开机banner里,方便确认板上跑的是哪个版本的模型;dt决定了固件vehicle任务的调度周期,改这里就行,不用动固件代码;- 所有
*_PARAM参数以ExportedGlobal存储类导出后,会成为固件参数系统里的一员,可以通过QGC/msh命令行在线查看修改——这一点比PX4的param set-default还要直观; bus/目录下的FMS_Out_Bus.m、Control_Out_Bus.m等脚本定义了Simulink Bus对象,字段与固件侧FMS_Out_Bus等C结构体严格一一对应(连注释里的枚举含义都标好了),这是"模型世界"与"嵌入式世界"的数据契约。
MBD开发流程总览
经典的MBD开发遵循V模型:左侧从需求到模型设计逐级细化,右侧从单元验证到系统验证逐级回溯。
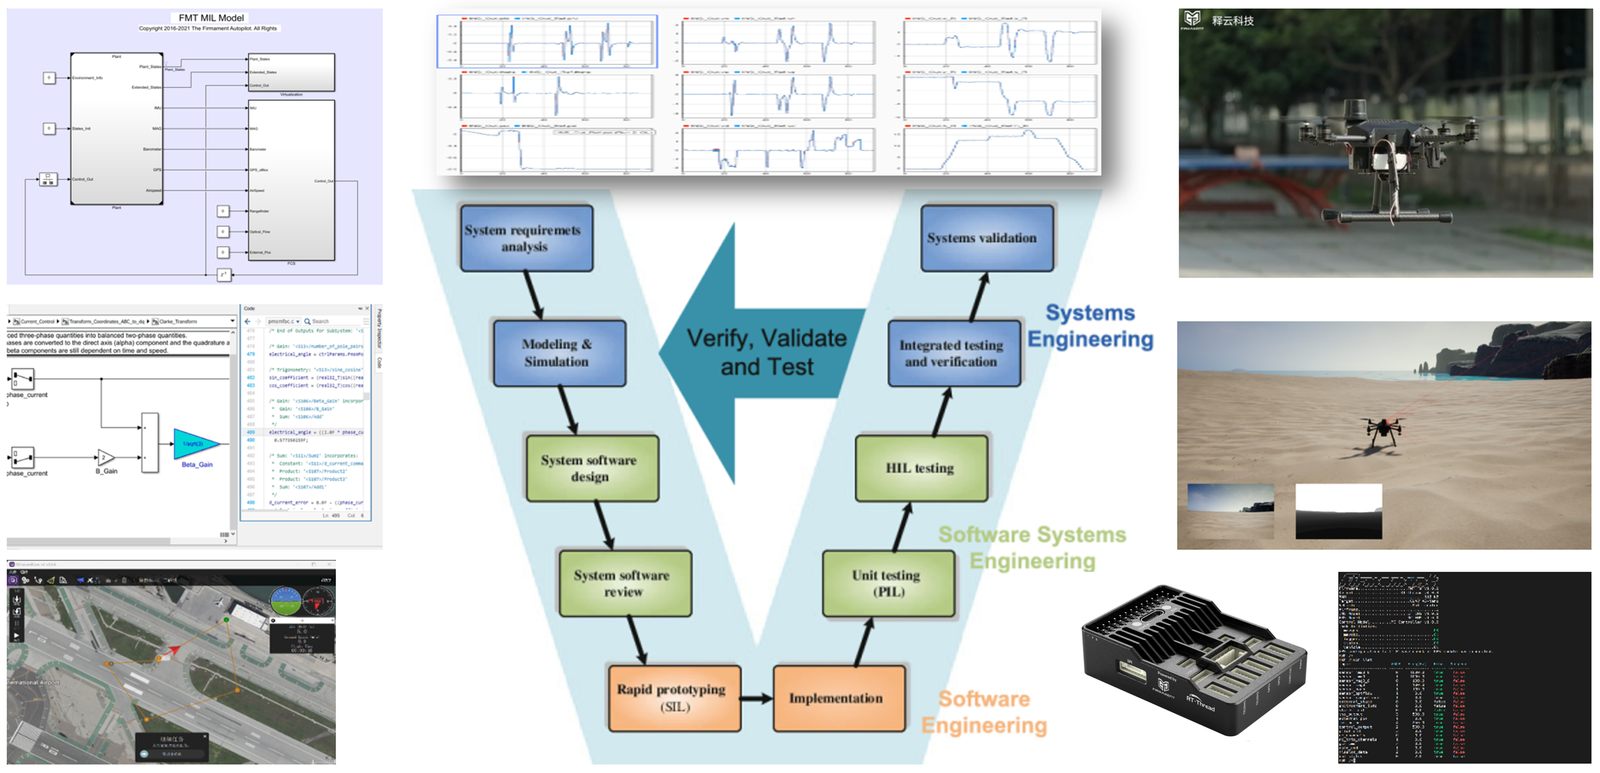
落实到FMT上,一条完整的算法开发流程是:
- 模型设计:在FMT-Model中开发/修改INS、FMS、Controller模型;
- MIL仿真:整个飞控算法链(含Plant动力学)都在Simulink里跑,验证算法逻辑;
- 代码生成:Embedded Coder把模型翻译成C代码;
- 代码部署:把生成代码放进固件对应目录,接入模型接口层;
- 编译固件:SCons交叉编译出bin/hex;
- SIL仿真:编译出的固件跑在QEMU虚拟硬件上,接QGC验证;
- HIL仿真:固件跑在真实飞控板上,动力学由外部仿真器提供;
- 实机飞行:装机、试飞、参数整定。
其中2/6/7/8是四个不同等级的"环路",每一级都比上一级更接近真实、成本和风险也更高:
| 环节 | 算法跑在哪 | Plant(动力学)跑在哪 | 典型用途 |
|---|---|---|---|
| MIL | Simulink模型 | Simulink模型 | 算法逻辑验证,迭代最快 |
| SIL | 生成的固件代码 | Simulink/内部Plant | 验证代码生成正确性,无需硬件 |
| SIH | 飞控固件 | 固件内的Plant模型 | 无仿真器时在真板上跑闭环 |
| HIL | 真实飞控板 | 外部仿真器(AirSim等) | 验证真实硬件上的实时性 |
| 实飞 | 真实飞控板 | 真实物理世界 | 最终验证 |
环境搭建
FMT-Model(MATLAB/Simulink侧)
克隆模型仓库(含子模块):
git clone https://github.com/Firmament-Autopilot/FMT-Model.git --recursive
FMT-Model基于MATLAB 2018b开发(推荐版本,更高版本一般也可用),所需工具箱如下:
| 工具箱 | 最低版本 |
|---|---|
| MATLAB | 9.5 (R2018b) |
| Simulink | 9.2 |
| Embedded Coder | 7.1 |
| Simulink Coder | 9.0 |
| Aerospace Blockset | 4.0 |
| Simulink 3D Animation | 8.1 |
| Instrument Control Toolbox | 3.14 |
| Stateflow | 9.2(FMS模型需要) |
搭建步骤:
- 在MATLAB中把工作目录切换到FMT-Model根目录;
- 双击
FMT_Model.prj打开并初始化工程。初始化脚本FMT_Model_Init.m会自动完成:设置代码生成输出目录、注册代码替换库(CRL)、加载全部Bus对象、依次执行Plant/INS/Controller/FMS四个模型的init脚本; - 在SIMULINK PROJECT面板点击Project Path查看当前选用的模型(默认多旋翼全家桶:MC-Plant/CF-INS/MC-FMS/MC-Controller);
- 想换固定翼就把多旋翼模型路径移除、加入FW系列模型,关闭工程并清空workspace后重新运行
FMT_Model.prj才能生效。
FMT-Firmware(固件侧)
克隆固件仓库(注意--recursive,RTOS等内容在子模块里):
git clone https://github.com/Firmament-Autopilot/FMT-Firmware.git --recursive --shallow-submodules
固件基于SCons构建,Windows下推荐使用RT-Thread的env工具(env.bat打开一个带scons、arm-none-eabi-gcc工具链的环境),Linux下直接装SCons与ARM GCC工具链即可。固件目录速览:
FMT-Firmware/
|-- rtos/rt-thread      RT-Thread实时操作系统(子模块)
|-- src/                主源码:driver/hal/model/module/task/protocol等
|-- target/             板级支持包BSP(amov/cuav/pixhawk/cubepilot/qemu等)
|-- unit_test/          单元测试
标准开发流程:以新增一个控制器为例
下面用"给多旋翼做一个自己的控制器"把整条流程走一遍,其他模型(INS/FMS/Plant)的套路完全相同。
第一步:在FMT-Model中创建新模型
官方推荐从现有模型复制起步。把model/Controller/Base-Controller整个文件夹复制一份,改名为New-Controller,内部保持四个必备文件:
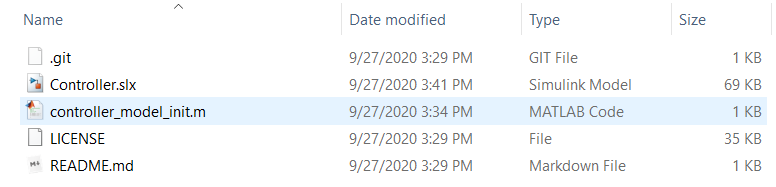
然后修改controller_model_init.m:改model_name/model_version、按需调整dt和参数初值。接着在Controller.slx里把你的算法画进去——FMT模型库(Library Browser中的FMT Toolbox)提供了PID、滤波、坐标变换、饱和限幅等常用模块,输入输出总线直接复用INS_Out_Bus、FMS_Out_Bus、Control_Out_Bus。
最后把新模型挂进工程:SIMULINK PROJECT → Project Path → 移除旧控制器路径(如model/Controller/Base-Controller)→ 添加model/Controller/New-Controller → 关闭并重开工程。
第二步:MIL仿真验证算法
打开simulation/MILSIM.slx,这是一个完整的"虚拟飞控":INS+FMS+Controller+Plant全链路在Simulink内闭环。
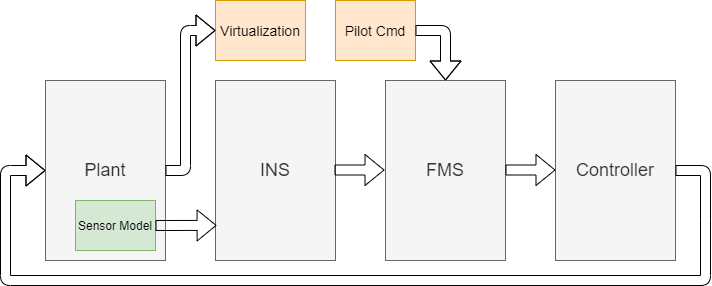
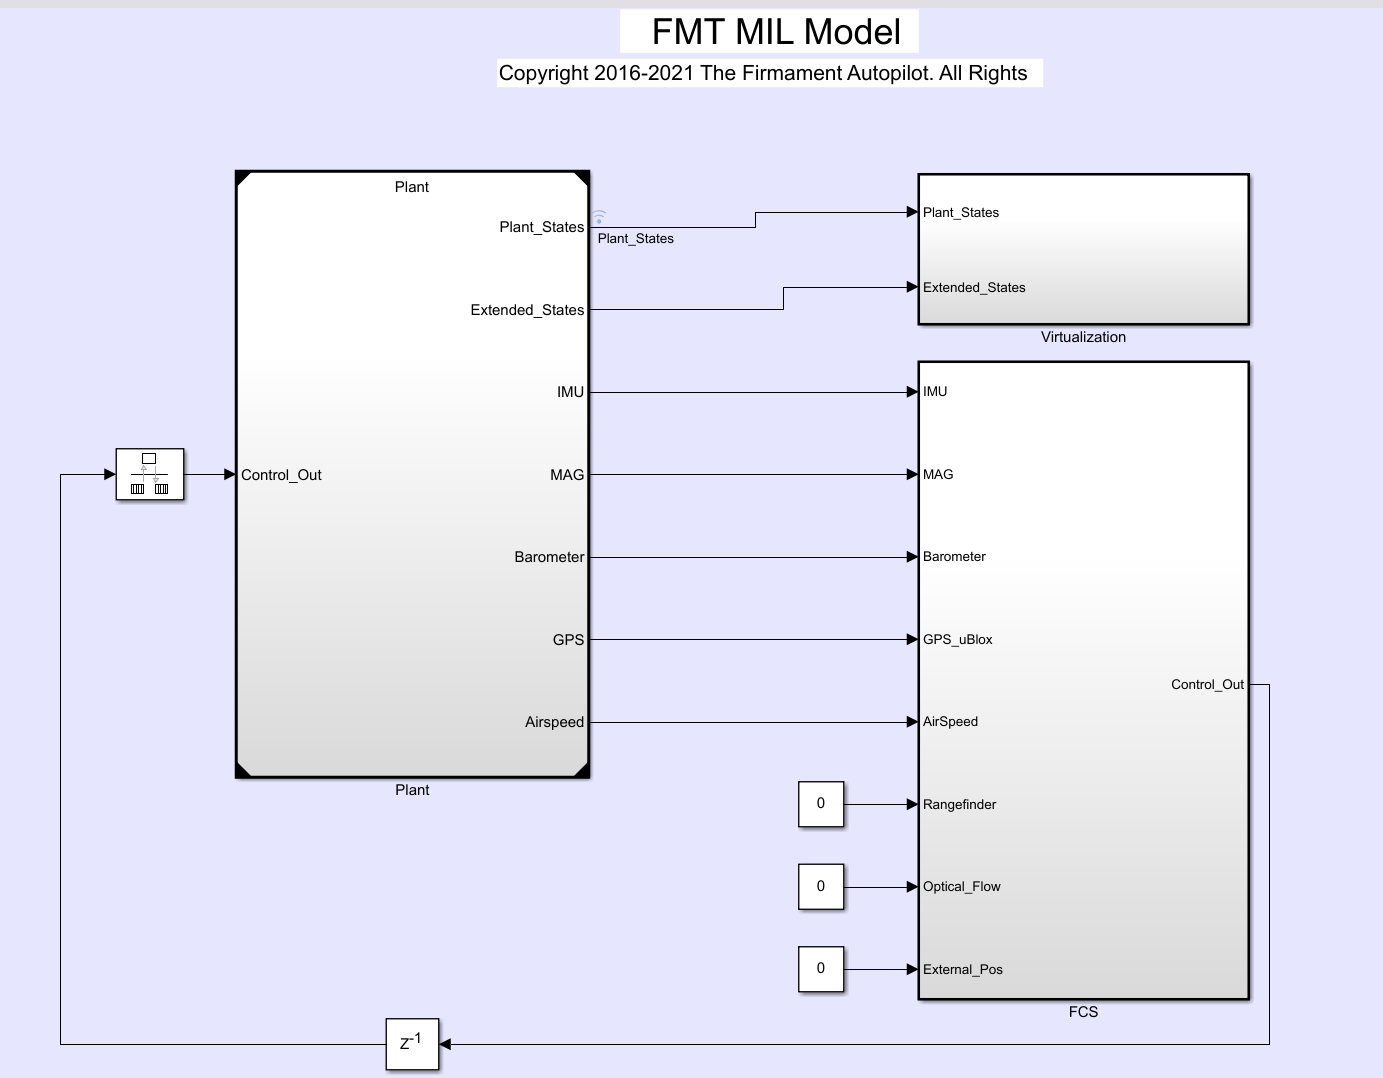
几个实用模块:
- RC输入(
MILSIM/FCS/RC):Variant切换四种来源——Joystick(USB游戏手柄)、Mavlink(真飞控转发遥控信号)、Fake(滑块模拟)、None(无遥控,用地面站控制); - GCS输入:模拟地面站下发模式切换与指令。注意RC优先级高于GCS,想用GCS控模式需先把RC置None;
- Auto Command / Mission Data:Offboard外部指令与MAVLink任务航点注入;
- 可视化:默认MATLAB 3D(VR Sink),也可接Flightgear等。
跑一次Mission模式的操作顺序:RC置None → GCS模式选PilotMode.Mission → 点击Run → 把GCS cmd_1从FMS_Cmd.None切到FMS_Cmd.PreArm(该输入边沿触发)。仿真结束后用Simulation Data Inspector对比期望/实际曲线:
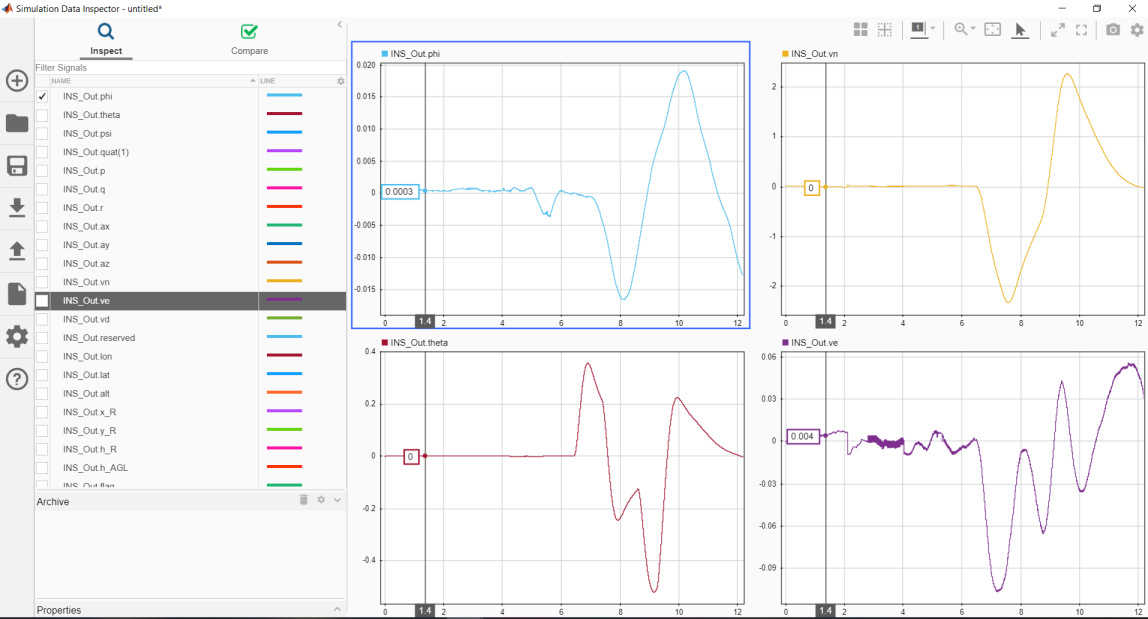
MIL阶段迭代最快、成本最低,务必在这里把算法调到满意再往下走,这也是MBD相对手写代码最大的红利。
第三步:代码生成
打开你的模型(如Controller.slx),点击工具栏Build Model按钮即可生成代码:
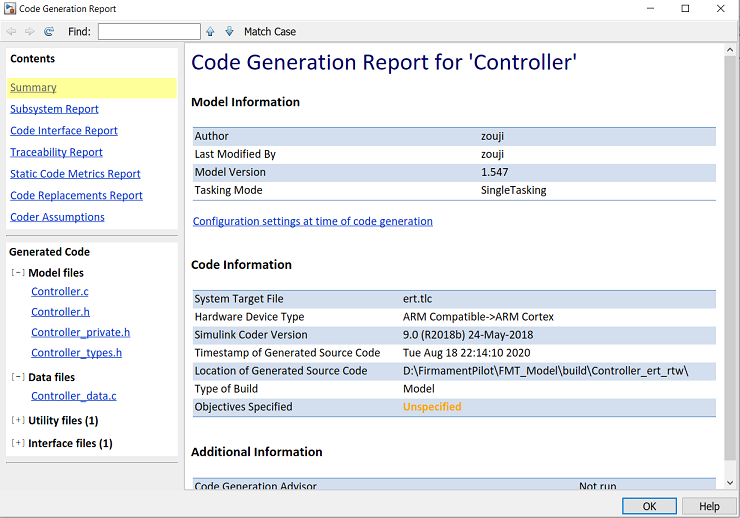
FMT的官方模型已经预配好了代码生成选项,几个关键配置在Model Configuration Parameters里:
- Target选择
ert.tlc(Embedded Coder,面向嵌入式;桌面验证可临时换grt.tlc); - Language选C或C++;
- Hardware Implementation页设置Device Vendor/Type(如ARM Compatible → ARM Cortex),保证生成代码与目标芯片匹配。
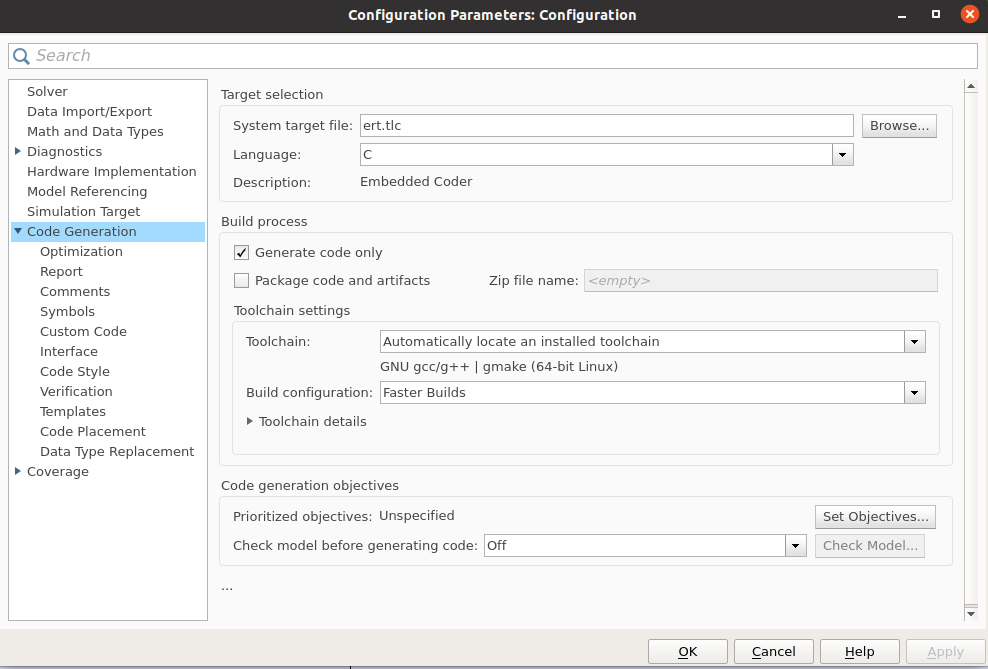
生成结果落在工程初始化时设定的输出目录(FMT-Model/build)下。
第四步:部署到固件
把生成代码接入固件分两种情况:
情况一:替换现有模型。直接把生成的.c/.h拷贝到对应模型的lib目录覆盖旧代码即可,官方约定位置:
- FMS:
FMT-Firmware/src/model/fms/base_fms/lib - INS:
FMT-Firmware/src/model/ins/base_ins/lib - Controller:
FMT-Firmware/src/model/control/base_controller/lib - Plant:
FMT-Firmware/src/model/plant/multicopter/lib
情况二:新建模型目录(推荐,不动官方模型)。以控制器为例:
- 复制
FMT-Firmware/src/model/control/template_controller改名为my_controller; - 把生成代码全部拷入
my_controller/lib; - 修改
control_interface.c:按需注册参数、日志,核对输入输出话题; - 在BSP的
config/model.py里把control/mc_controller替换成control/my_controller。
模型接口层(xxx_interface.c)的职责如下:
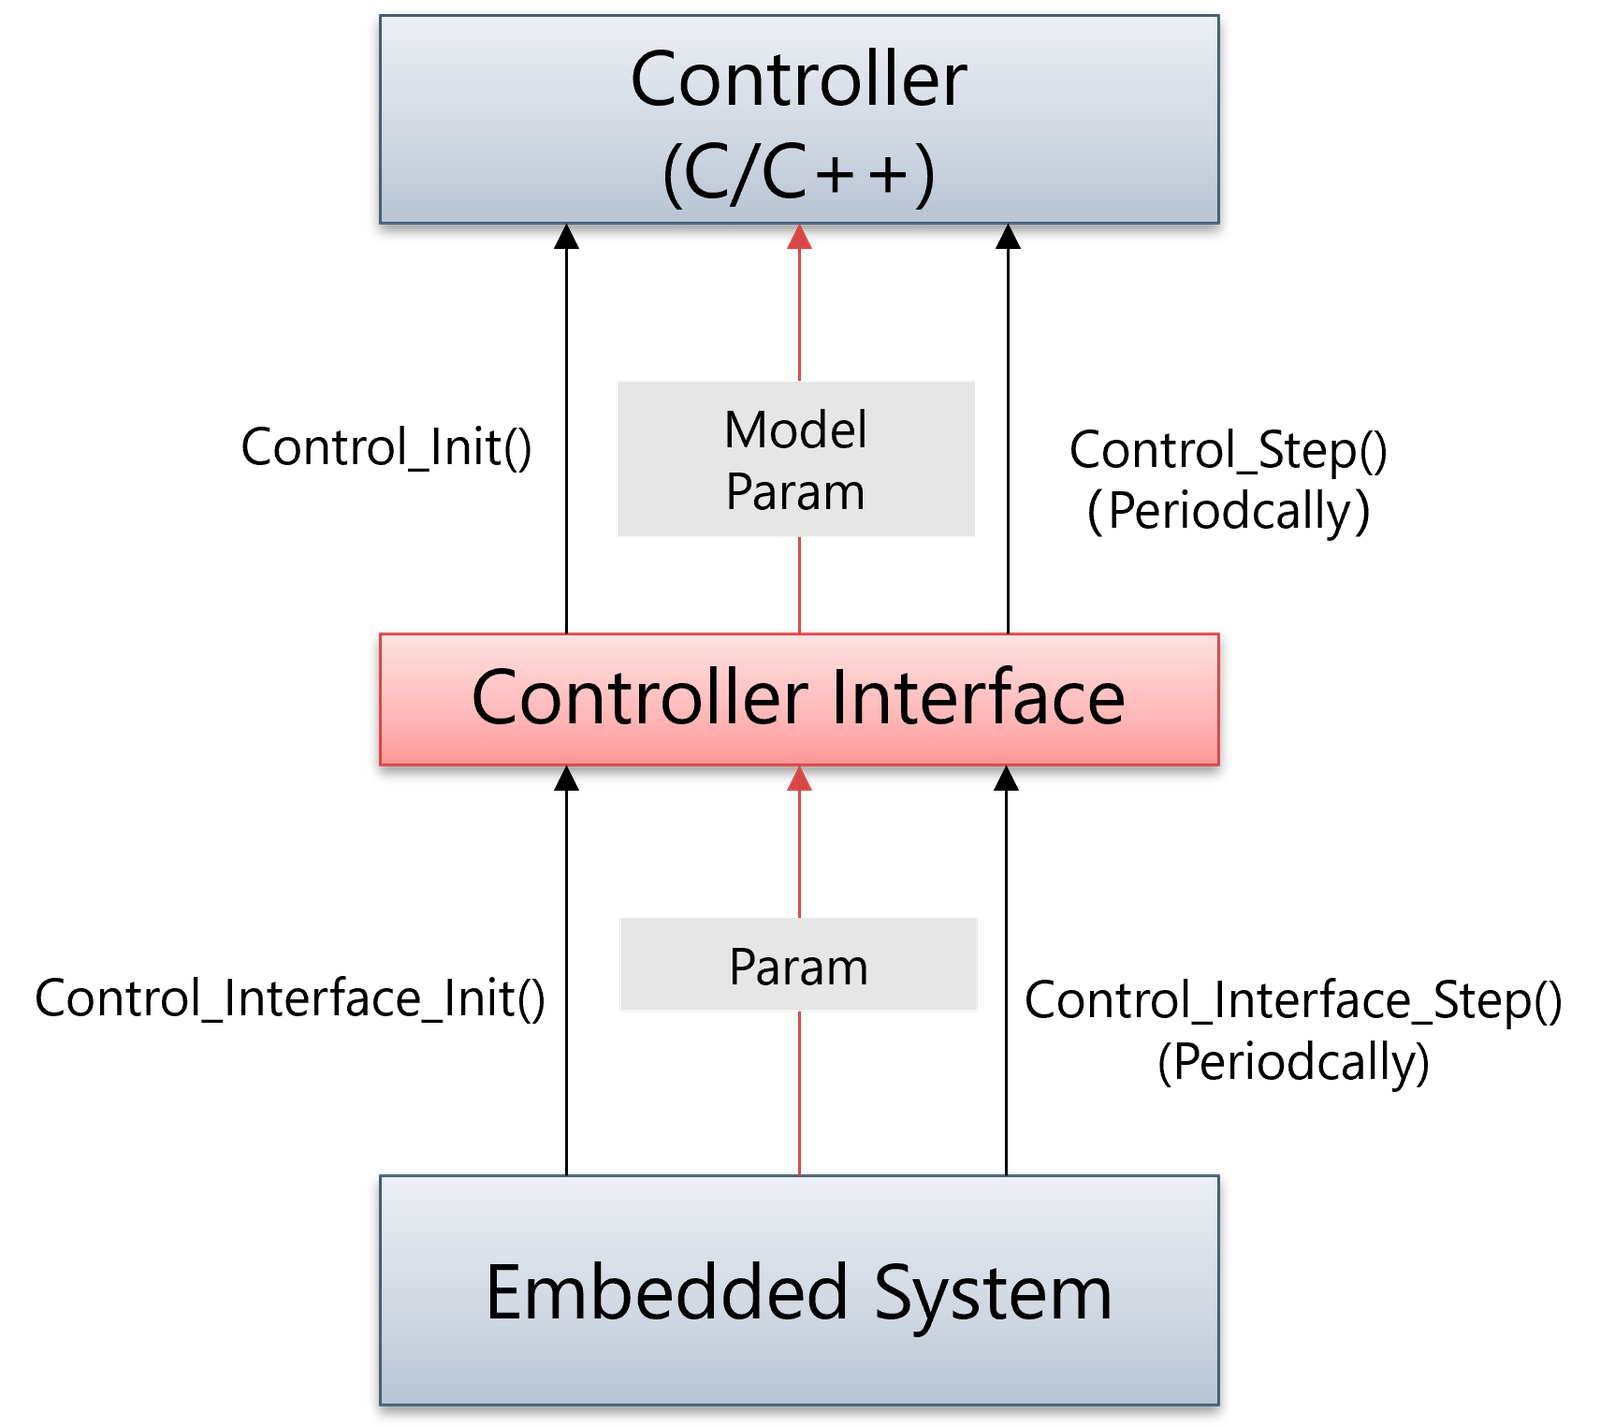
- 调用模型的
Init()和Step()入口函数; - 通过uMCN订阅模型输入(
fms_output、ins_output),发布模型输出(control_output); - 把
controller_model_init.m里导出的参数绑定到固件参数系统(可选); - 定义模型日志数据供DataSIM回放分析(可选)。
顺带一提:如果你手上已有一份C/C++写的算法(比如PX4的ECL EKF),也可以不走Simulink直接集成进固件,官方给了现成范例src/model/ins/px4_ecl,套路与部署模型一致。
第五步:编译与烧录
进入目标板目录编译,以AMOV ICF5为例:
cd FMT-Firmware/target/amov/icf5
scons -j4
--vehicle指定机型(默认Multicopter)、--airframe指定机架编号、--sim指定HIL模式。编译产物在build目录。
烧录两种方式:
FMT-Firmware\target\amov\icf5> python .\uploader.py
Found board id: 50,0 bootloader version: 5 on COM7
Erase  : [====================] 100.0%
Program: [====================] 100.0%
Verify : [====================] 100.0%
需要pip3 install pyserial;识别不到串口可用--port COM3手动指定。有J-Link的话直接连调试口下载也行(小心别把bootloader刷掉)。
上电后通过串口终端或QGC的Mavlink Console(输入boot_log)能看到启动banner,核对模型版本是否为你刚部署的版本:
   _____                               __
  / __(_)_____ _  ___ ___ _  ___ ___  / /_
 / _// / __/  ' \/ _ `/  ' \/ -_) _ \/ __/
/_/ /_/_/ /_/_/\_,_/_/_/_/\_,_/_/_/_/\__/_//_/\__/_/
Firmware.....................FMT FW v0.5.5
Kernel....................RT-Thread v4.0.3
Target...........................Amov-ICF5
Vehicle........................Multicopter
INS Model..................Base INS v0.3.2
FMS Model..................Base FMS v0.4.0
Control Model.......Base Controller v0.2.4
Task Initialize:
  mavobc................................OK
  mavgcs................................OK
  vehicle...............................OK
第六步:SIL仿真(QEMU)
没有硬件也能跑真实固件——FMT提供了QEMU虚拟目标qemu-vexpress-a9。先安装QEMU(qemu-system-arm),然后:
cd FMT-Firmware/target/qemu/qemu-vexpress-a9
scons -j4
qemu.bat     (Linux为qemu.sh)
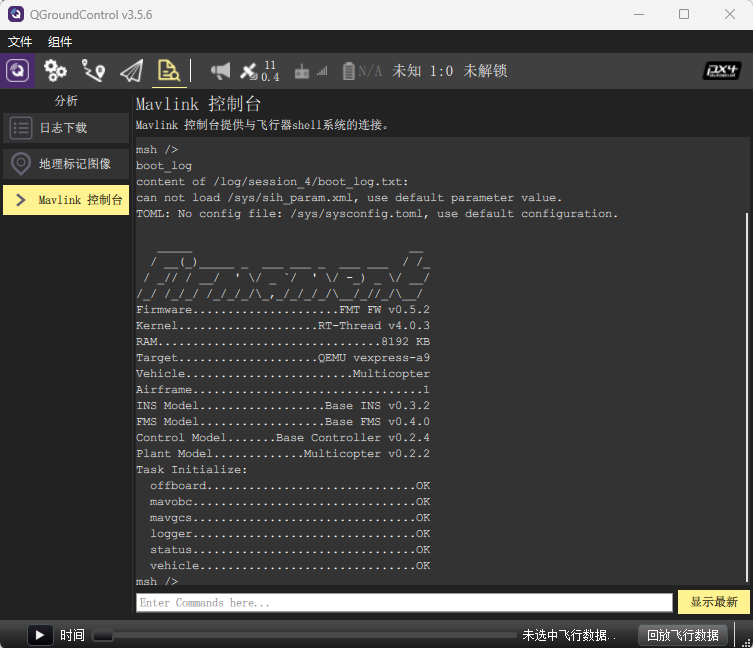
注意两点:
- Windows下首次运行需在FMT控制台执行
mkfs sd0格式化虚拟SD卡; - 先开QGC再启动qemu,地面站会自动连上。此时固件内部跑的是SIH Plant模型,可以完整体验解锁、起飞、切模式、走航点,与真机操作完全一致。
还支持多机仿真:每个QEMU实例在控制台里param set MAV_SYS_ID 2并param save后重启,QGC里就能看到多架飞机。
第七步:HIL仿真
HIL是"真板子+虚拟动力学":飞控固件跑在真实飞控上,传感器数据由外部仿真器通过MAVLink HIL消息注入。开启方法:在BSP目录的fmtconfig.h中取消注释#define FMT_USING_HIL后重新编译烧录。
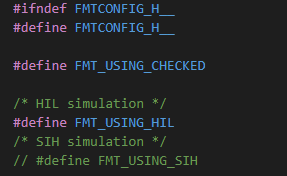
上电后在控制台输入mcn list,传感器话题发布频率全为0是正常现象(数据等仿真器喂进来)。FMT走标准MAVLink HIL协议,所以任何支持HIL消息的仿真器都能接,官方演示了AirSim:在settings.json里把串口指向飞控端口即可。
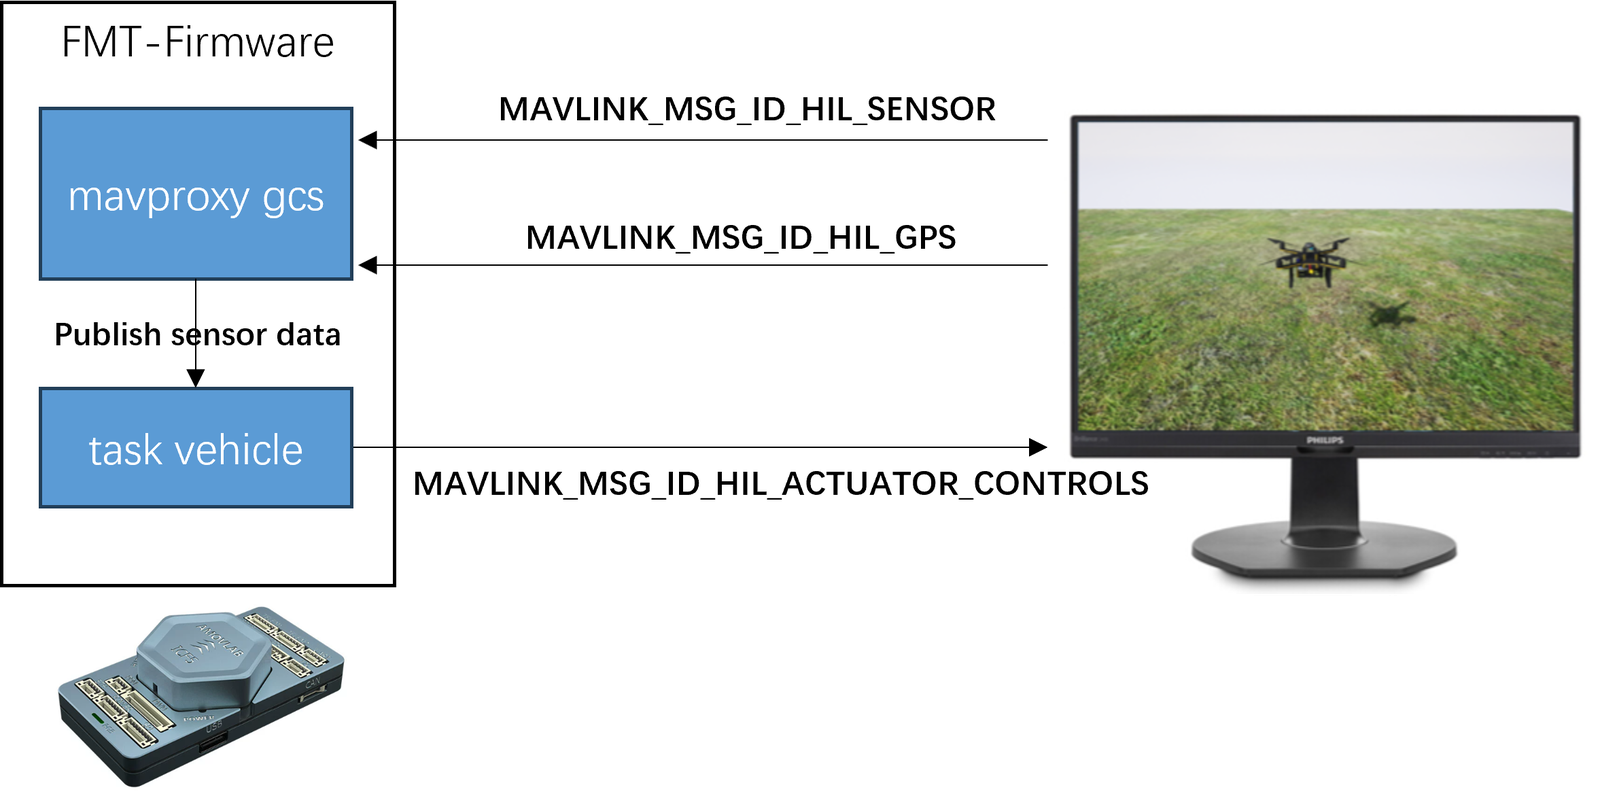
HIL通过后,就可以装机校准、实飞整定参数了。实飞相关(传感器校准、参数整定、日志分析)官方文档有专门章节,此处不再展开。
智能开发:Copilot + MATLAB/Simulink MCP
以上是传统MBD流程。接下来是本章的主题:把AI助手接进这条流水线。
MathWorks推出了MATLAB Agentic Toolkit,核心是一个MCP服务器(matlab-mcp-core-server),让AI助手可以直接调用MATLAB与Simulink。以往AI只能帮你写写文档、改改C代码,Simulink模型对它是个黑盒;接入MCP后,AI可以:
- 直接在MATLAB会话里执行命令、跑脚本、跑单元测试;
- 读取Simulink模型的层次结构、端口连接、参数取值;
- 直接增删改模型里的模块和连线;
- 对模型做结构检查和行为测试。
环境配置
到 https://github.com/matlab/matlab-mcp-core-server 下载对应平台的MCP服务器(Windows为matlab-mcp-core-server-win64.exe),按仓库的GETTING_STARTED完成安装后,配置会写入~/.matlab-agentic-toolkit/config.json。
本文以VS Code + GitHub Copilot为平台。在工程根目录新建.vscode/mcp.json注册MCP服务器(示意,路径与参数以官方GETTING_STARTED为准):
{
    "servers": {
        "matlab": {
            "command": "C:\\Users\\<你的用户名>\\.local\\bin\\matlab-mcp-core-server.exe"
        }
    }
}
保存后在VS Code里启动该服务器,Copilot Chat切换到Agent模式即可看到一整套mcp_matlab_*工具。主要工具分为两类:
| 类别 | 工具 | 用途 |
|---|---|---|
| MATLAB执行类 | evaluate_matlab_code |
在MATLAB会话中执行任意命令/脚本片段 |
run_matlab_file |
运行.m脚本文件 | |
run_matlab_test_file |
运行matlab.unittest测试并返回结构化结果 | |
check_matlab_code |
对.m脚本做静态检查(等价checkcode) | |
| Simulink模型类 | model_overview / model_read |
读取模型层次、模块拓扑、连接与表达式 |
model_edit |
加模块、连线、改参数、建子系统、编辑Stateflow | |
model_query_params / model_resolve_params |
随机访问模块/信号/求解器参数,解析变量实际值 | |
model_check |
结构检查(未连端口、悬空信号、lint错误) | |
model_test |
用Gherkin格式用例对模型做行为测试 |
智能开发闭环
把前文的标准流程逐步"交给AI",得到一条对话式开发流水线:
- 读懂模型:让Copilot调用
model_overview/model_read看模型结构,比如它会告诉你Controller.slx里y1 = @Gain(ROLL_P) * u1(...)这样的表达式以及参数当前取值——比人肉翻模型快得多,也适合接手别人留下的模型; - 修改模型:直接用自然语言下需求("在角速率环前加一个50Hz二阶低通""把ROLL_P参数导出为固件参数"),Copilot通过
model_edit完成结构改动,再用model_check确认没有悬空端口; - MIL仿真:Copilot用
evaluate_matlab_code初始化工程、运行MILSIM仿真、提取logsout数据,并对曲线做定量分析(超调量、调节时间、稳态误差),给出参数修改建议后自动迭代——这正是MBD最费人力的调参环节; - 代码生成:一条
slbuild('Controller')交给AI执行,产物直接落在build目录; - 部署与编译:改
control_interface.c、更新model.py这类模板化修改Copilot很擅长;scons -j4编译报错直接把日志丢回给AI分析; - 回归测试:用
model_test把关键行为写成Gherkin用例("给定roll期望10°,姿态应在2s内收敛到±2°"),以后每次改模型自动回归;脚本类改动可用check_matlab_code+run_matlab_test_file把关; - SIL/HIL/实飞:这三步涉及QEMU、真板和仿真器,AI可以负责起进程、盯日志、读banner核对模型版本,但解锁试飞这类高风险操作请务必留在人的手里。
实践注意事项
结合前几章的经验,给几条务实建议:
- AI改完模型必须回归:
model_check只能查结构,算法行为一定要跑MIL对比仿真确认,不要AI说"改好了"就直接生成代码上板; - 生成代码是产物,别手改:
lib/*.c/*.h每次代码生成都会被覆盖,任何定制都应写在xxx_interface.c接口层里; - 参数表要同步:
controller_model_init.m里新增的导出参数会出现在固件参数系统,同步更新模型的README参数表,否则QGC里一排不明参数没法维护; - 模型版本号要递增:
model_version是上电banner里核对固件版本的关键信息,每次改动顺手+1,避免"板上跑的到底是哪个版本"的哲学问题; - MATLAB版本一致性:FMT-Model基于R2018b,团队协作时最好统一MATLAB版本,低版本打不开高版本保存的.slx;
- 本章的MATLAB/Simulink MCP生态还在快速迭代,工具名与配置方式以 https://github.com/matlab/matlab-mcp-core-server 最新文档为准。
参考资料
- FMT官方文档(MBD/仿真/构建各章节):https://docs.sieon.net/fmt
- FMT-Firmware源码:https://github.com/Firmament-Autopilot/FMT-Firmware
- FMT-Model源码:https://github.com/Firmament-Autopilot/FMT-Model
- MATLAB MCP服务器:https://github.com/matlab/matlab-mcp-core-server
- MAVLink任务协议:https://mavlink.io/en/services/mission.html
- 本系列前三篇:《PX4学习记录之入门指南》《PX4学习记录之概念》《PX4学习记录之生态》