安装wsl2,配置px4环境
安装wls2使用参考该视频:https://www.bilibili.com/video/BV1tW42197za
安装Ubuntu 22.04
进入根目录,安装PX4
git clone https://github.com/PX4/PX4-Autopilot.git --recursive
等待安装完毕。
源代码中的环境设置脚本通常适用于最近发布的 PX4 版本。如果使用的是旧版本的 PX4,可能需要获取与您的版本相匹配的源代码。
运行 ubuntu.sh 安装程序脚本,并确认脚本运行过程中的任何提示:
bash ./PX4-Autopilot/Tools/setup/ubuntu.sh
安装用于为 Pixhawk 和 Gazebo 或 Gazebo Classic 目标构建 PX4 的工具:
- 您可以使用--no-nuttx和--no-sim-tools选项省略NuttX和/或仿真工具。
- 其他 Linux 构建目标尚未经过测试(您可以在 Ubuntu 开发环境的 WSL shell 中输入相应命令进行尝试)。
脚本完成后,重新启动 "WSL 计算机"(退出 shell、关闭 WSL 并重新启动 WSL): ''' exit wsl --shutdown wsl ''' 切换到 WSL 主文件夹中的 PX4 资源库: ''' cd ~/PX4-Autopilot ''' 构建 PX4 SITL 目标并测试环境: ''' make px4_sitl '''
Visual Studio Code 集成
在 Windows 上运行的 VS Code 与 WSL 集成得很好。
设置集成
1.在 Windows 上下载并安装 Visual Studio Code (VS Code)、
2.打开 VS Code。
3.安装名为 Remote - WSL 的扩展(市场)
4.打开 WSL shell
5.在 WSL Shell中,切换到 PX4 文件夹:
cd ~/PX4-Autopilot
6.在 WSL Shell中,启动 VS Code: code .
这将打开与 WSL shell 完全集成的集成开发环境。
请确保始终在远程 WSL 模式下打开 PX4 软件源。
下次要开发 WSL2 时,只需在远程 WSL 模式下选择 "最近打开"(如下图所示),就能非常轻松地再次打开它。这将为您启动 WSL。
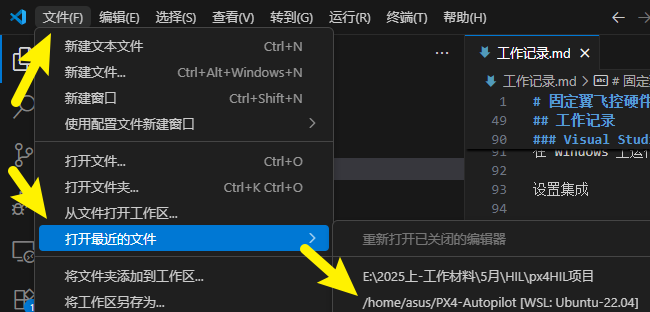
但请注意,WSL 虚拟机的 IP 地址将已更改,因此将无法从 QGC for Windows 监控模拟(仍然可以使用 QGC for Linux 进行监控)
QGroundControl
您可以在 WSL 或 Windows 中运行 QGroundControl 来连接正在运行的模拟。如果您需要用新固件更新飞行控制板,则只能在 Windows 版 QGroundControl 中进行操作。
WSL 上的 QGroundControl
设置和使用 QGroundControl 的最简单方法是将 Linux 版本下载到 WSL 中。
您可以在 WSL shell 中进行下载。
在网页浏览器中,导航至 QGC Ubuntu 下载部分
右键单击 QGroundControl.AppImage 链接,然后选择 "复制链接地址"。
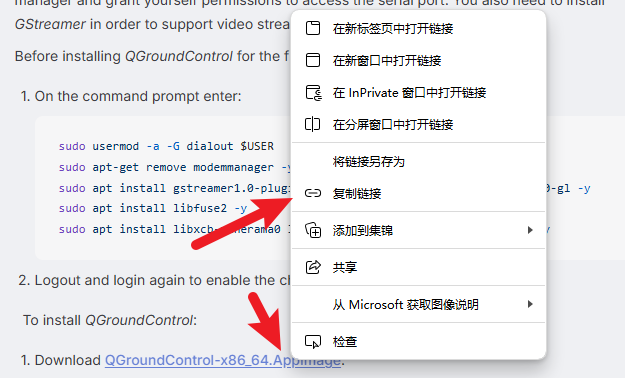 会获得类似这样的连接
https://d176tv9ibo4jno.cloudfront.net/latest/QGroundControl-x86_64.AppImage
打开 WSL shell 并输入以下命令以下载 AppImage 并使其可执行(在指定位置替换 AppImage URL):
cd ~
wget <the_copied_AppImage_URL>
chmod +x QGroundControl-x86_64.AppImage
运行 QGroundControl:
./QGroundControl.AppImage
QGroundControl 将启动并自动连接到正在运行的模拟,让您可以监控载具。
由于 WSL 不允许访问串行设备,因此无法用它来安装 PX4 固件。
Windows 上的 QGroundControl
如果希望使用 PX4 中创建的固件更新硬件,请在 Windows 上安装 QGroundControl。
这些步骤描述了如何连接 WSL 中运行的模拟:
- 打开 WSL shell
- 运行
ip addr | grep eth0命令检查 WSL 虚拟机的 IP 地址:
ip addr | grep eth0

2: eth0: <BROADCAST,MULTICAST,UP,LOWER_UP> mtu 1500 qdisc mq state UP group default qlen 1000
inet 172.20.24.120/20 brd 172.20.31.255 scope global eth0
将 eth0 接口 inet 地址的第一部分复制到剪贴板。本例中为172.20.24.120
-
在 QGC 中,转到 Q > 应用程序设置(Application Settings ) > 通信链接( Comm Links)
-
在上面复制的 IP 地址的
18570端口添加名为 "WSL "的 UDP 链接。 -
保存并连接。
每次重新启动 WSL 时,您都必须更新 QGC 中的 WSL 通信链接(因为它获得的是动态 IP 地址)。
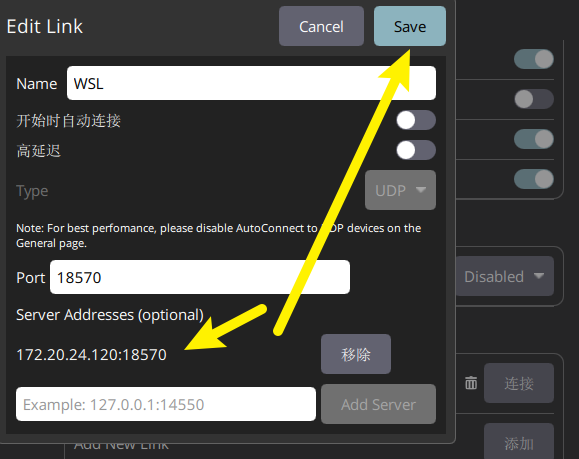
刷写飞控板
必须使用 Windows 版 QGroundControl 对定制的 PX4 二进制程序进行烧录。
WSL2 本身不提供直接访问串行/USB 设备的功能,如连接到计算机的 Pixhawk 飞行控制器。这意味着您无法将在 WSL2 中运行的 QGC 连接到飞行控制器来安装固件,也无法在固件生成后使用上传命令上传固件。相反,您需要将 Windows 版 QGroundControl 连接到 WSL2 中运行的 PX4 和飞行控制器,以便上传固件。
执行以下步骤烧录在 WSL 中创建的自定义二进制文件:
- 如果您还没有在 WSL 中构建二进制文件,例如通过 WSL shell 和运行
cd ~/PX4-Autopilot
make px4_fmu-v5
- 如果计算机连接了 Pixhawk 板的 USB 线,请将其从计算机上拔出。
- 打开 Windows 上的 QGC 并导航到 Q > 载具设置(Vehicle Setup) > 固件(Firmware)
- 通过 USB 插入 Pixhawk 板
- 连接后选择 "PX4 Flight Stack",勾选高级设置,然后从下拉菜单中选择 "自定义固件文件..."。
- 继续并选择刚刚在 WSL 中创建的固件二进制文件。
在打开的对话框中,查找左侧窗格中带有企鹅图标的 "Linux "位置。它通常都在底部。
在路径中选择文件:Ubuntu\home\{your WSL user name}\PX4-Autopilot\build\{your build target}\{your build target}.px4
- 开始烧录
更多信息,请参阅安装 PX4 主固件、测试版固件或定制固件(加载固件)。
故障处理
如果在安装过程中遇到任何问题,请查看当前的 Microsoft WSL 安装文档。 我们还建议您安装最新的 Windows GPU 驱动程序,并在 Ubuntu 环境中安装最新版本的 kisak mesa,以便模拟大多数 OpenGL 功能:
sudo add-apt-repository ppa:kisak/kisak-mesa
sudo apt update
sudo apt upgrade
设置VS Code并进行开发
安装PX4所推荐的插件
- 如果提示安装新版本的 cmake:
- 选择 "否"(PX4 开发环境已安装正确的版本)。
- 如果提示登录 github.com,请添加您的证书:
- 这取决于你!它提供了 Github 和集成开发环境之间的深度集成,可以简化你的工作流程。
- 其他提示是可选的,如果有用,也可以安装。
编译与构建 PX4 固件
编译之前:
-
选择构建目标("cmake build config"): - 当前 cmake 的构建目标显示在底部的蓝色配置栏中(如果这已经是你想要的目标,请跳至下一步)。 出现如图报错请按照以下方式解决。
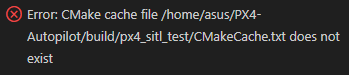 检查CMake是否在本机VS Code上安装,安装后点击左侧栏CMake图标,使用
px4-detect工具包编译,后即可选择需要编译的固件版本。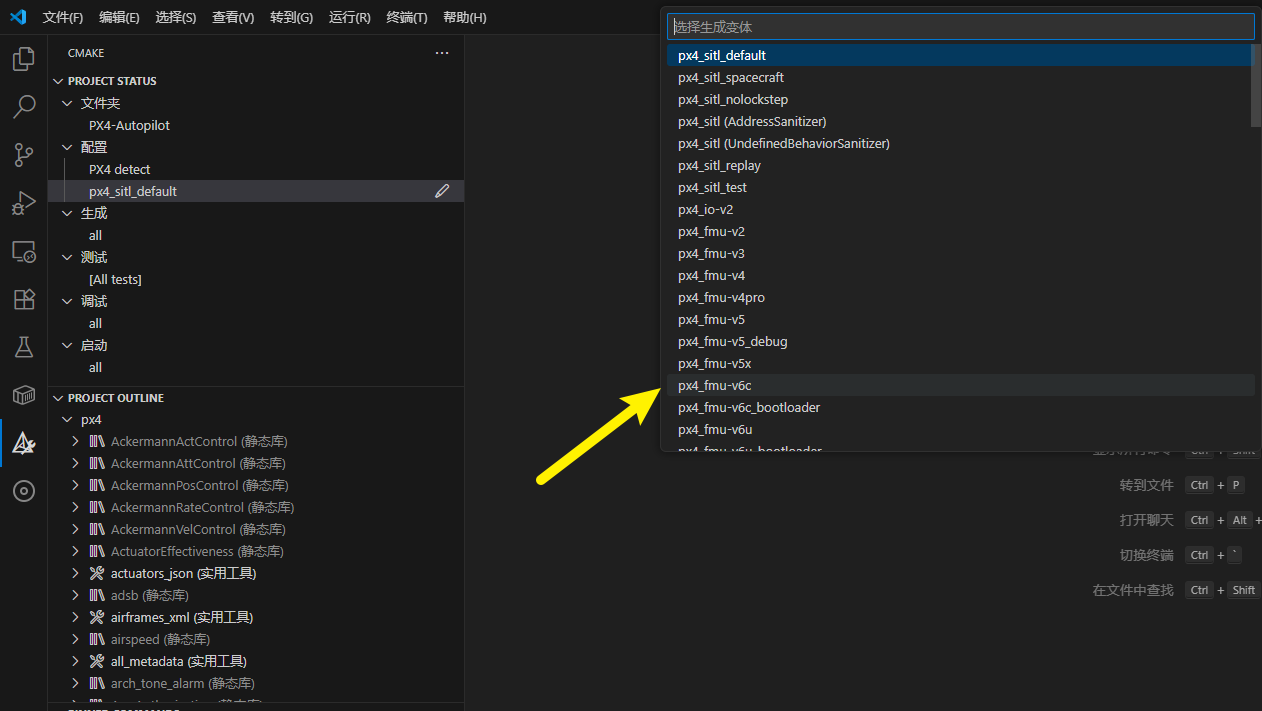 - 单击配置栏上的目标以显示其他选项,然后选择您想要的选项(这将替换任何已选目标)。
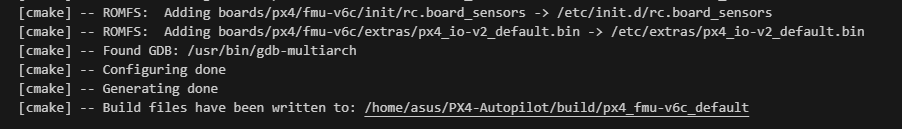
- 然后,Cmake 会对项目进行配置(见右下角的通知)。
- 等待配置完成。完成后,通知将消失,您将看到构建位置:
-
然后,您就可以从配置栏(选择 "构建 "或 "调试")启动构建。
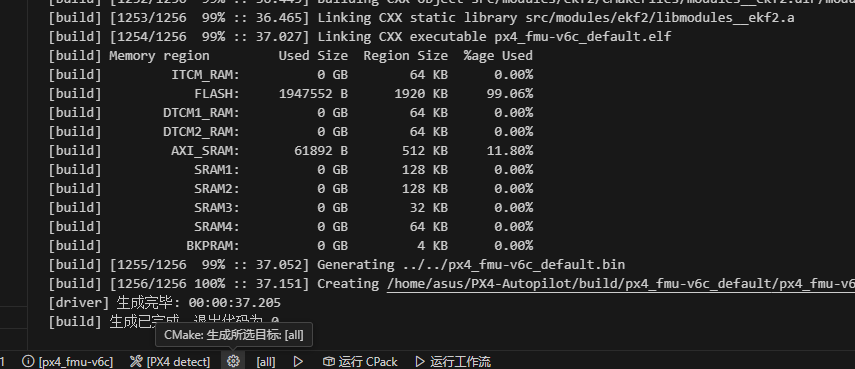
至少构建一次后,您就可以使用 code completion 和其他 VSCode 功能了。
调试
SITL 调试
在 SITL 上调试 PX4:
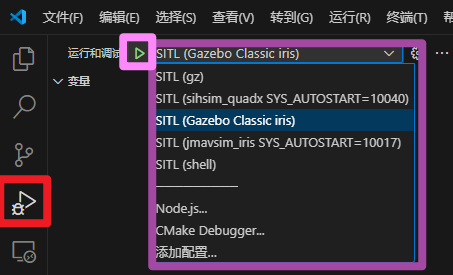
- 选择侧边栏上的调试图标(红色标记),显示调试面板。
- 然后从顶栏调试下拉菜单(紫色方框)中选择调试目标(如调试 SITL (Gazebo Iris))。
- 单击调试 "播放 "箭头(顶部栏调试目标旁--粉色方框)开始调试。
在调试过程中,你可以设置断点、跳过代码,也可以像正常一样进行开发。
硬件调试
SWD 调试端口中的说明解释了如何连接到常见飞行控制器上的 SWD 接口(例如,使用 Dronecode 或 Blackmagic 探头)。
连接到 SWD 接口后,VSCode 中的硬件调试与 SITL 调试相同,只是要选择适合调试器类型(和固件)的调试目标,例如 jlink (px4_fmu-v6c)。
代码补全
要使代码自动完成(以及其他 IntelliSense 功能)正常工作,您需要激活配置并构建代码。 输入完成后,您无需再做其他任何操作;工具链会在您输入时自动为您提供符号。
搭建你的第一个应用
为简单起见,省略了更多高级功能,如启动/停止功能和命令行参数。这些内容将在应用程序/模块模板中介绍。
系统必备组件
以下内容是您需要提前准备的:
- PX4 SITL Simulator or a PX4-compatible flight controller.
- PX4 Development Toolchain for the desired target.
- Download the PX4 Source Code from Github
源代码 PX4-Autopilot/src/examples/px4_simple_app 目录包含本教程的完整版本,遇到问题时可以查看。
- 重命名(或删除)px4_simple_app 目录。
最小的应用程序
在本节中,我们将创建一个只打印 Hello Sky!它由一个 C 语言文件和一个 cmake 定义(告诉工具链如何构建应用程序)组成。
- 创建新目录 PX4-Autopilot/src/examples/px4_simple_app。
- 在该目录下新建一个 C 语言文件,命名为 px4_simple_app.c 将默认标题复制到页面顶部。该注释应出现在所有贡献的文件中!
/****************************************************************************
 *
 *   Copyright (c) 2012-2022 PX4 Development Team. All rights reserved.
 *
 * Redistribution and use in source and binary forms, with or without
 * modification, are permitted provided that the following conditions
 * are met:
 *
 * 1. Redistributions of source code must retain the above copyright
 *    notice, this list of conditions and the following disclaimer.
 * 2. Redistributions in binary form must reproduce the above copyright
 *    notice, this list of conditions and the following disclaimer in
 *    the documentation and/or other materials provided with the
 *    distribution.
 * 3. Neither the name PX4 nor the names of its contributors may be
 *    used to endorse or promote products derived from this software
 *    without specific prior written permission.
 *
 * THIS SOFTWARE IS PROVIDED BY THE COPYRIGHT HOLDERS AND CONTRIBUTORS
 * "AS IS" AND ANY EXPRESS OR IMPLIED WARRANTIES, INCLUDING, BUT NOT
 * LIMITED TO, THE IMPLIED WARRANTIES OF MERCHANTABILITY AND FITNESS
 * FOR A PARTICULAR PURPOSE ARE DISCLAIMED. IN NO EVENT SHALL THE
 * COPYRIGHT OWNER OR CONTRIBUTORS BE LIABLE FOR ANY DIRECT, INDIRECT,
 * INCIDENTAL, SPECIAL, EXEMPLARY, OR CONSEQUENTIAL DAMAGES (INCLUDING,
 * BUT NOT LIMITED TO, PROCUREMENT OF SUBSTITUTE GOODS OR SERVICES; LOSS
 * OF USE, DATA, OR PROFITS; OR BUSINESS INTERRUPTION) HOWEVER CAUSED
 * AND ON ANY THEORY OF LIABILITY, WHETHER IN CONTRACT, STRICT
 * LIABILITY, OR TORT (INCLUDING NEGLIGENCE OR OTHERWISE) ARISING IN
 * ANY WAY OUT OF THE USE OF THIS SOFTWARE, EVEN IF ADVISED OF THE
 * POSSIBILITY OF SUCH DAMAGE.
 *
 ****************************************************************************/
将下面的代码复制到头部注释的下方, 该注释应出现在所有贡献的文件中!
/**
 * @file px4_simple_app.c
 * Minimal application example for PX4 autopilot
 *
 * @author Example User <mail@example.com>
 */

#include <px4_platform_common/log.h>

__EXPORT int px4_simple_app_main(int argc, char *argv[]);

int px4_simple_app_main(int argc, char *argv[])
{
    PX4_INFO("Hello Sky!");
    return OK;
}
main 函数必须命名为 <module_name>_main 并从模块中导出,如上所示。
PX4_INFO 相当于 PX4 shell 的 printf(包含在 px4_platform_common/log.h 中)。有不同的日志级别:px4_info、px4_warn、px4_err、px4_debug。警告和错误会额外添加到 ULog 中,并显示在 Flight Review 上。
- 创建并打开一个新的 cmake 定义文件,文件名为 CMakeLists.txt。复制下面的文本:
############################################################################
#
#   Copyright (c) 2015 PX4 Development Team. All rights reserved.
#
# Redistribution and use in source and binary forms, with or without
# modification, are permitted provided that the following conditions
# are met:
#
# 1. Redistributions of source code must retain the above copyright
#    notice, this list of conditions and the following disclaimer.
# 2. Redistributions in binary form must reproduce the above copyright
#    notice, this list of conditions and the following disclaimer in
#    the documentation and/or other materials provided with the
#    distribution.
# 3. Neither the name PX4 nor the names of its contributors may be
#    used to endorse or promote products derived from this software
#    without specific prior written permission.
#
# THIS SOFTWARE IS PROVIDED BY THE COPYRIGHT HOLDERS AND CONTRIBUTORS
# "AS IS" AND ANY EXPRESS OR IMPLIED WARRANTIES, INCLUDING, BUT NOT
# LIMITED TO, THE IMPLIED WARRANTIES OF MERCHANTABILITY AND FITNESS
# FOR A PARTICULAR PURPOSE ARE DISCLAIMED. IN NO EVENT SHALL THE
# COPYRIGHT OWNER OR CONTRIBUTORS BE LIABLE FOR ANY DIRECT, INDIRECT,
# INCIDENTAL, SPECIAL, EXEMPLARY, OR CONSEQUENTIAL DAMAGES (INCLUDING,
# BUT NOT LIMITED TO, PROCUREMENT OF SUBSTITUTE GOODS OR SERVICES; LOSS
# OF USE, DATA, OR PROFITS; OR BUSINESS INTERRUPTION) HOWEVER CAUSED
# AND ON ANY THEORY OF LIABILITY, WHETHER IN CONTRACT, STRICT
# LIABILITY, OR TORT (INCLUDING NEGLIGENCE OR OTHERWISE) ARISING IN
# ANY WAY OUT OF THE USE OF THIS SOFTWARE, EVEN IF ADVISED OF THE
# POSSIBILITY OF SUCH DAMAGE.
#
############################################################################
px4_add_module(
    MODULE examples__px4_simple_app
    MAIN px4_simple_app
    STACK_MAIN 2000
    SRCS
        px4_simple_app.c
    DEPENDS
    )
px4_add_module() 方法会根据模块描述构建静态库。
MODULE块是模块的固件唯一名称(按照惯例,模块名称以父目录为前缀,回到src)。MAIN块列出了模块的入口点,它将命令注册到NuttX中,以便从PX4 shell或SITL控制台调用。
px4_add_module() 的格式在 PX4-Autopilot/cmake/px4_add_module.cmake 中有详细说明。
如果在 px4_add_module 的选项中指定 DYNAMIC,则会创建一个共享库,而不是 POSIX 平台上的静态库(这些库无需重新编译 PX4 即可加载,并以二进制文件而非源代码的形式共享给他人)。您的应用程序不会成为内置命令,而是会被单独存放在名为 examples__px4_simple_app.px4mod 的文件中。然后,你可以在运行时使用 dyn 命令加载该文件来运行你的命令:dyn ./examples__px4_simple_app.px4mod
- 创建并打开名为
Kconfig的新Kconfig定义文件,并定义命名符号(请参阅Kconfig命名约定)。复制下面的文本:
menuconfig EXAMPLES_PX4_SIMPLE_APP
    bool "px4_simple_app"
    default n
    ---help---
        Enable support for px4_simple_app
编译应用程序/固件
应用程序的编写至此完成。 为了运行它,您首先需要确保它是作为 PX4 的一部分构建的。
应用程序会被添加到目标机的相应板级 px4board 文件中的构建/固件中:
要将应用程序编译到固件中,请在 px4board 文件中添加相应的 Kconfig 密钥 CONFIG_EXAMPLES_PX4_SIMPLE_APPP=y,或运行 boardconfig make px4_fmu-v4_default boardconfig
由于默认情况下固件中包含示例,因此大多数文件中都会有这一行。
找到/boards/px4/fmu-v6c/default.px4board在最后一行下增加CONFIG_EXAMPLES_PX4_SIMPLE_APPP=y,保存并编译。
打开Windows的QGC,将刚刚生成的px4文件烧录进去。
重启后进入Q/Analyze Tools/Mavlink 控制台,输入help
可以看到我们新写的app以及存在于飞控机内部,我们运行它,得到期望结果。
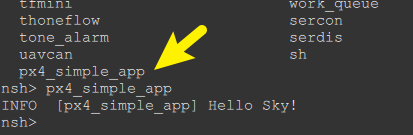
该应用程序现在已正确注册到系统中,并且可以扩展以实际执行实用的任务。
订阅传感器数据
为了做一些实用的事情,应用程序需要订阅输入和发布输出(例如电机或舵机命令)。
应用程序之间的单个信息通道称为主题(Topic)。在本教程中,我们关注的是 SensorCombined 主题,它保存着整个系统的同步传感器数据。
订阅主题很简单:
#include <uORB/topics/sensor_combined.h>
..
int sensor_sub_fd = orb_subscribe(ORB_ID(sensor_combined));
sensor_sub_fd 是一个主题句柄,可用于非常高效地对新数据执行阻塞等待。当前线程进入休眠状态,一旦有新数据可用就会被调度器自动唤醒,等待时不消耗任何 CPU 周期。为此,我们使用了 poll() POSIX 系统调用。
在订阅中添加 poll() 看起来就像这样(伪代码,完整实现见下文):
#include <poll.h>
#include <uORB/topics/sensor_combined.h>
..
int sensor_sub_fd = orb_subscribe(ORB_ID(sensor_combined));

/* one could wait for multiple topics with this technique, just using one here */
px4_pollfd_struct_t fds[] = {
    { .fd = sensor_sub_fd,   .events = POLLIN },
};

while (true) {
    /* wait for sensor update of 1 file descriptor for 1000 ms (1 second) */
    int poll_ret = px4_poll(fds, 1, 1000);
    ..
    if (fds[0].revents & POLLIN) {
        /* obtained data for the first file descriptor */
        struct sensor_combined_s raw;
        /* copy sensors raw data into local buffer */
        orb_copy(ORB_ID(sensor_combined), sensor_sub_fd, &raw);
        PX4_INFO("Accelerometer:\t%8.4f\t%8.4f\t%8.4f",
                    (double)raw.accelerometer_m_s2[0],
                    (double)raw.accelerometer_m_s2[1],
                    (double)raw.accelerometer_m_s2[2]);
    }
}
再次编译应用程序可以输入:
make
测试 uORB 消息订阅
最后一步是通过在 nsh shell 中键入以下内容来启动您的应用程序作为后台进程/任务:
px4_simple_app &
您的应用程序将在控制台中显示 5 个传感器值(译者注:需要使用后面的完整示例中的代码,如果使用上面的伪代码会连续输出并无法退出),然后退出:
[px4_simple_app] Accelerometer:   0.0483          0.0821          0.0332
[px4_simple_app] Accelerometer:   0.0486          0.0820          0.0336
[px4_simple_app] Accelerometer:   0.0487          0.0819          0.0327
[px4_simple_app] Accelerometer:   0.0482          0.0818          0.0323
[px4_simple_app] Accelerometer:   0.0482          0.0827          0.0331
[px4_simple_app] Accelerometer:   0.0489          0.0804          0.0328
完整应用程序模块模板可用于编写可通过命令行控制的后台进程。
发布数据
要使用计算结果,下一步就是公布结果。下面我们将展示如何发布姿态主题。
我们之所以选择 "姿态(attitude)",是因为我们知道 mavlink 应用程序会将其转发到地面控制站,从而提供了一种查看结果的简便方法。
界面非常简单:初始化要发布的主题的结构并发布主题:
#include <uORB/topics/vehicle_attitude.h>
..
/* advertise attitude topic */
struct vehicle_attitude_s att;
memset(&att, 0, sizeof(att));
orb_advert_t att_pub_fd = orb_advertise(ORB_ID(vehicle_attitude), &att);
在主循环中,随时发布信息:
orb_publish(ORB_ID(vehicle_attitude), att_pub_fd, &att);
完整的示例代码
/****************************************************************************
 *
 *   Copyright (c) 2012-2019 PX4 Development Team. All rights reserved.
 *
 * Redistribution and use in source and binary forms, with or without
 * modification, are permitted provided that the following conditions
 * are met:
 *
 * 1. Redistributions of source code must retain the above copyright
 *    notice, this list of conditions and the following disclaimer.
 * 2. Redistributions in binary form must reproduce the above copyright
 *    notice, this list of conditions and the following disclaimer in
 *    the documentation and/or other materials provided with the
 *    distribution.
 * 3. Neither the name PX4 nor the names of its contributors may be
 *    used to endorse or promote products derived from this software
 *    without specific prior written permission.
 *
 * THIS SOFTWARE IS PROVIDED BY THE COPYRIGHT HOLDERS AND CONTRIBUTORS
 * "AS IS" AND ANY EXPRESS OR IMPLIED WARRANTIES, INCLUDING, BUT NOT
 * LIMITED TO, THE IMPLIED WARRANTIES OF MERCHANTABILITY AND FITNESS
 * FOR A PARTICULAR PURPOSE ARE DISCLAIMED. IN NO EVENT SHALL THE
 * COPYRIGHT OWNER OR CONTRIBUTORS BE LIABLE FOR ANY DIRECT, INDIRECT,
 * INCIDENTAL, SPECIAL, EXEMPLARY, OR CONSEQUENTIAL DAMAGES (INCLUDING,
 * BUT NOT LIMITED TO, PROCUREMENT OF SUBSTITUTE GOODS OR SERVICES; LOSS
 * OF USE, DATA, OR PROFITS; OR BUSINESS INTERRUPTION) HOWEVER CAUSED
 * AND ON ANY THEORY OF LIABILITY, WHETHER IN CONTRACT, STRICT
 * LIABILITY, OR TORT (INCLUDING NEGLIGENCE OR OTHERWISE) ARISING IN
 * ANY WAY OUT OF THE USE OF THIS SOFTWARE, EVEN IF ADVISED OF THE
 * POSSIBILITY OF SUCH DAMAGE.
 *
 ****************************************************************************/

/**
 * @file px4_simple_app.c
 * Minimal application example for PX4 autopilot
 *
 * @author Example User <mail@example.com>
 */

#include <px4_platform_common/px4_config.h>
#include <px4_platform_common/tasks.h>
#include <px4_platform_common/posix.h>
#include <unistd.h>
#include <stdio.h>
#include <poll.h>
#include <string.h>
#include <math.h>

#include <uORB/uORB.h>
#include <uORB/topics/sensor_combined.h>
#include <uORB/topics/vehicle_attitude.h>

__EXPORT int px4_simple_app_main(int argc, char *argv[]);

int px4_simple_app_main(int argc, char *argv[])
{
    PX4_INFO("Hello Sky!");

    /* subscribe to sensor_combined topic */
    int sensor_sub_fd = orb_subscribe(ORB_ID(sensor_combined));
    /* limit the update rate to 5 Hz */
    orb_set_interval(sensor_sub_fd, 200);

    /* advertise attitude topic */
    struct vehicle_attitude_s att;
    memset(&att, 0, sizeof(att));
    orb_advert_t att_pub = orb_advertise(ORB_ID(vehicle_attitude), &att);

    /* one could wait for multiple topics with this technique, just using one here */
    px4_pollfd_struct_t fds[] = {
        { .fd = sensor_sub_fd,   .events = POLLIN },
        /* there could be more file descriptors here, in the form like:
         * { .fd = other_sub_fd,   .events = POLLIN },
         */
    };

    int error_counter = 0;

    for (int i = 0; i < 5; i++) {
        /* wait for sensor update of 1 file descriptor for 1000 ms (1 second) */
        int poll_ret = px4_poll(fds, 1, 1000);

        /* handle the poll result */
        if (poll_ret == 0) {
            /* this means none of our providers is giving us data */
            PX4_ERR("Got no data within a second");

        } else if (poll_ret < 0) {
            /* this is seriously bad - should be an emergency */
            if (error_counter < 10 || error_counter % 50 == 0) {
                /* use a counter to prevent flooding (and slowing us down) */
                PX4_ERR("ERROR return value from poll(): %d", poll_ret);
            }

            error_counter++;

        } else {

            if (fds[0].revents & POLLIN) {
                /* obtained data for the first file descriptor */
                struct sensor_combined_s raw;
                /* copy sensors raw data into local buffer */
                orb_copy(ORB_ID(sensor_combined), sensor_sub_fd, &raw);
                PX4_INFO("Accelerometer:\t%8.4f\t%8.4f\t%8.4f",
                     (double)raw.accelerometer_m_s2[0],
                     (double)raw.accelerometer_m_s2[1],
                     (double)raw.accelerometer_m_s2[2]);

                /* set att and publish this information for other apps
                 the following does not have any meaning, it's just an example
                */
                att.q[0] = raw.accelerometer_m_s2[0];
                att.q[1] = raw.accelerometer_m_s2[1];
                att.q[2] = raw.accelerometer_m_s2[2];

                orb_publish(ORB_ID(vehicle_attitude), att_pub, &att);
            }

            /* there could be more file descriptors here, in the form like:
             * if (fds[1..n].revents & POLLIN) {}
             */
        }
    }

    PX4_INFO("exiting");

    return 0;
}
按照上述步骤重新编译,运行。获得了期望效果。
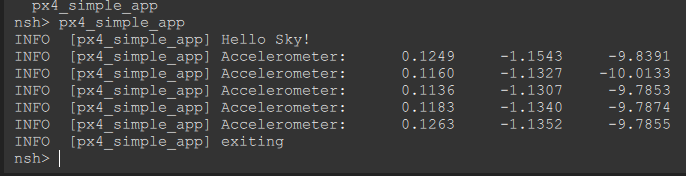
适用于开发完整应用的模版
编写应用程序时,既可以将其作为任务(拥有自己的堆栈和进程优先级的模块)运行,也可以将其作为工作队列任务(在工作队列线程上运行的模块,与工作队列上的其他任务共享堆栈和线程优先级)运行。在大多数情况下,可以使用工作队列任务,因为这会减少资源的使用。
工作队列任务
PX4-Autopilot 包含一个模板,用于编写作为工作队列任务运行的新应用程序(模块):src/examples/work_item。
工作队列任务应用程序与普通(任务)应用程序相同。 除了它需要指定它是一个工作队列任务,并在初始化期间运行调度它本身。
示例显示了如何操作。 总结:
- 在
cmake定义文件 (CMakeLists.txt) 中指定工作队列库的依赖关系:
...
DEPENDS
   px4_work_queue
- 除了
ModuleBase之外,任务还应派生自ScheduledWorkItem(包含在 ScheduledWorkItem.hpp 中)。 - 在构造函数初始化中指定要添加任务的队列。
work_item示例将自己添加到wq_configurations::test1工作队列中,如下所示:
WorkItemExample::WorkItemExample() :
    ModuleParams(nullptr),
    ScheduledWorkItem(MODULE_NAME, px4::wq_configurations::test1)
{
}
可用的工作队列(wq_configurations)在 WorkQueueManager.hpp 中列出。
- 执行
ScheduledWorkItem::Run()方法来执行 "工作"。 - 执行
task_spawn方法,指定任务是一个工作队列(使用task_id_is_work_queue id)。 - 使用其中一种调度方法调度工作队列任务(在示例中,我们使用
init方法中的ScheduleOnInterval)。
任务
PX4/PX4-Autopilot 包含一个用于编写新应用程序(模块)的模板,该模块可作为任务运行在自己的堆栈中:src/templates/template_module。
该模板演示了完整应用程序所需或有用的以下附加功能/方面:
- 访问参数并对参数更新做出反应。
- 订阅、等待 topic 更新。
- 通过 start/stop/status 控制在后台运行的任务。
module start [<arguments>]命令可直接添加到启动脚本中。 - 命令行参数解析。
- 文档:
PRINT_MODULE_*方法有两个用途(源代码中记录了 API): - 它们用于在控制台输入
model help时打印命令行用法。 - 它们通过脚本自动提取以生成模块和命令 参考页面。